
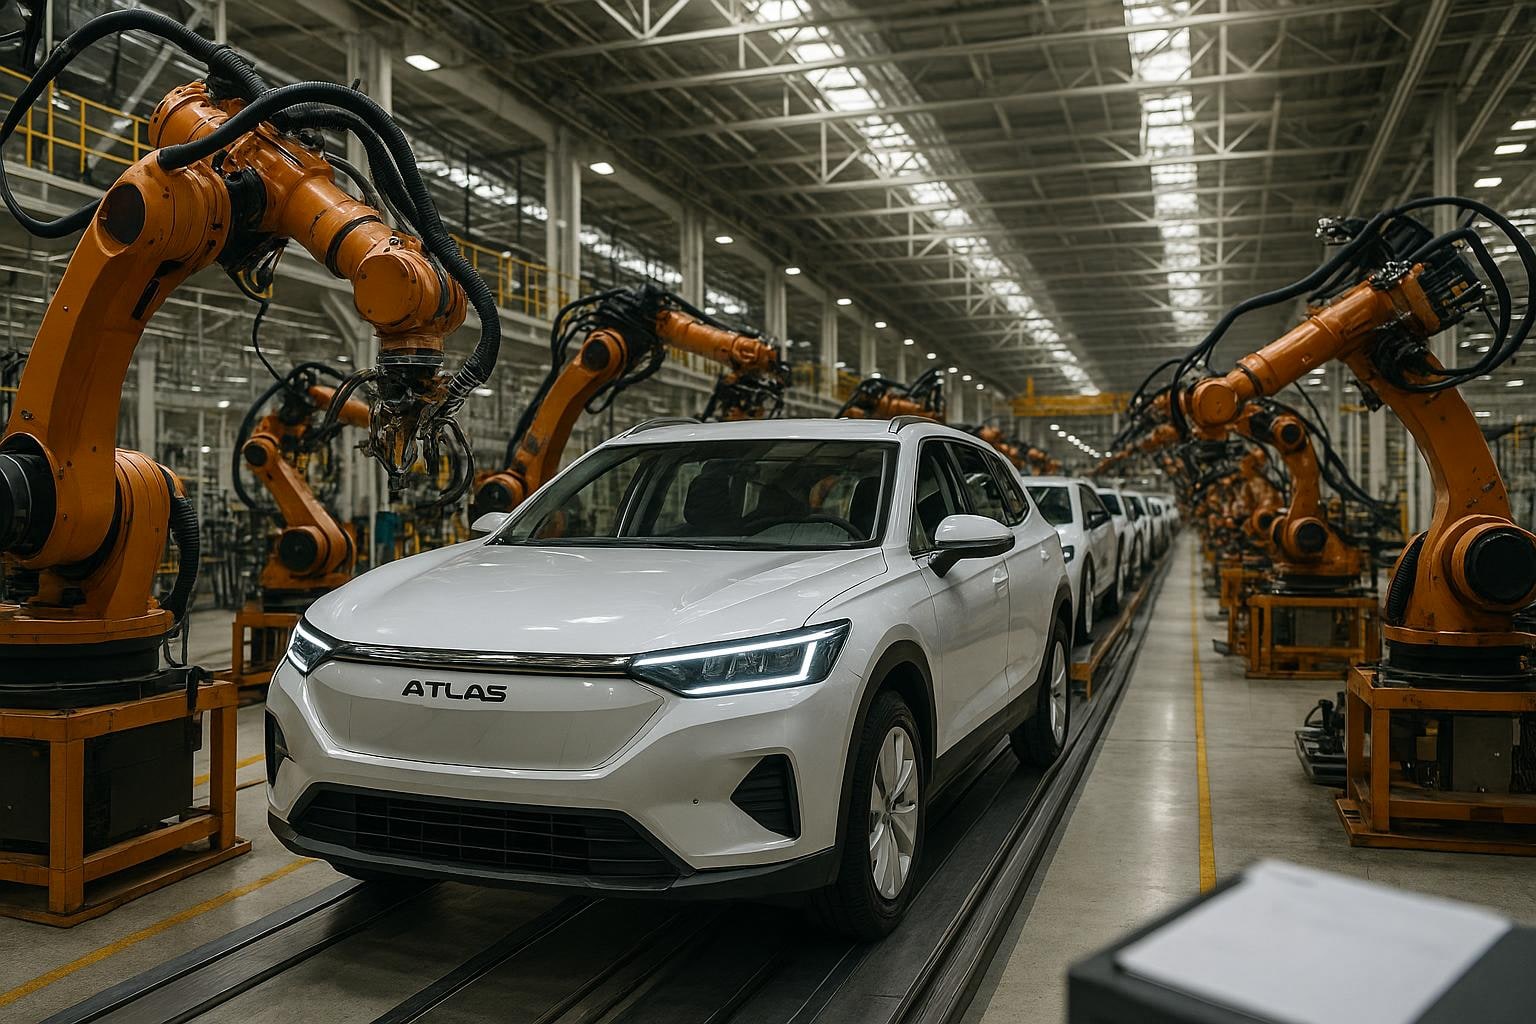
보스턴 다이내믹스가 아틀라스 로봇의 손가락 개수를 줄여 새롭게 공개한 손은 단순한 외형 변화가 아닙니다. 로봇의 실제 작업 능력을 강화하기 위한 실용적인 선택으로, 산업에서의 활용도를 높이려는 전략입니다.
보스턴 다이내믹스의 새로운 손가락 설계 이유는?
보스턴 다이내믹스는 아틀라스의 새끼손가락을 제거하면서 네 손가락 형태의 손을 발표했습니다. 이는 인간의 손을 최대한 닮으려는 기존 접근 방식에서 벗어나, 실제 작업 환경을 고려한 설계입니다. 사람의 손가락이 작업에 모두 동일하게 기여하지 않는다는 판단에서 비롯된 것으로, 결과적으로 손의 구조를 단순화함으로써 무게와 비용을 줄이고 고장 가능성을 낮추고자 했습니다.
왜 이 설계가 주목받는가?
아틀라스 사업장.
로봇 기술은 더 이상 단순히 걷고 뛰는 데 중점을 두지 않습니다. 실제 산업 현장에서 로봇이 수행할 수 있는 작업의 범위와 안정성이 더 중요한 주제가 되고 있습니다. 보스턴 다이내믹스는 이번 아틀라스 손 설계를 통해 이러한 방향성을 제시하며, 손의 자유도를 늘려 다양한 작업 수행이 가능하도록 했습니다.
아틀라스의 손에서 자유도의 의미는?
아틀라스 차량.
새로운 아틀라스 손은 13개의 자유도를 갖추고 있습니다. 이는 로봇 손의 관절과 축의 수를 의미하며, 독립적으로 움직일 수 있는 범위를 나타냅니다. 기존 손보다 자유도가 증가함으로써 손의 정밀도가 크게 향상되어, 공구의 위치를 바꾸고 작업에 맞춰 자세를 조절할 수 있는 능력이 강화되었습니다.
보스턴 다이내믹스와 경쟁사들과의 차이점은?
테슬라 같은 기업들이 사람의 손과 유사한 높은 자유도 구현에 집중하는 반면, 보스턴 다이내믹스는 실제 작업에 필요한 기능 위주로 설계를 단순화하고 내구성을 강화했습니다. 이처럼 각기 다른 접근 방식이 로봇 손 기술 발전에 다양성을 불어넣고 있습니다.
정리
보스턴 다이내믹스의 아틀라스는 새롭게 재설계된 네 손가락 형태를 통해 실용성을 강조했습니다. 이는 로봇이 연구실을 넘어 실제 산업 현장에서 사람의 작업을 대신할 수 있는 기반을 마련하고자 하는 의도입니다. 이런 변화는 향후 로봇 기술의 방향성을 결정짓는 중요한 역할을 할 것입니다. 아리렌트의 이용 방법을 통해 변화를 확인해 보세요.
사진(편집·업로드): OpenAI 생성, 다나와 자동차(기사) · 게시 전 저작권·출처 확인 권장